
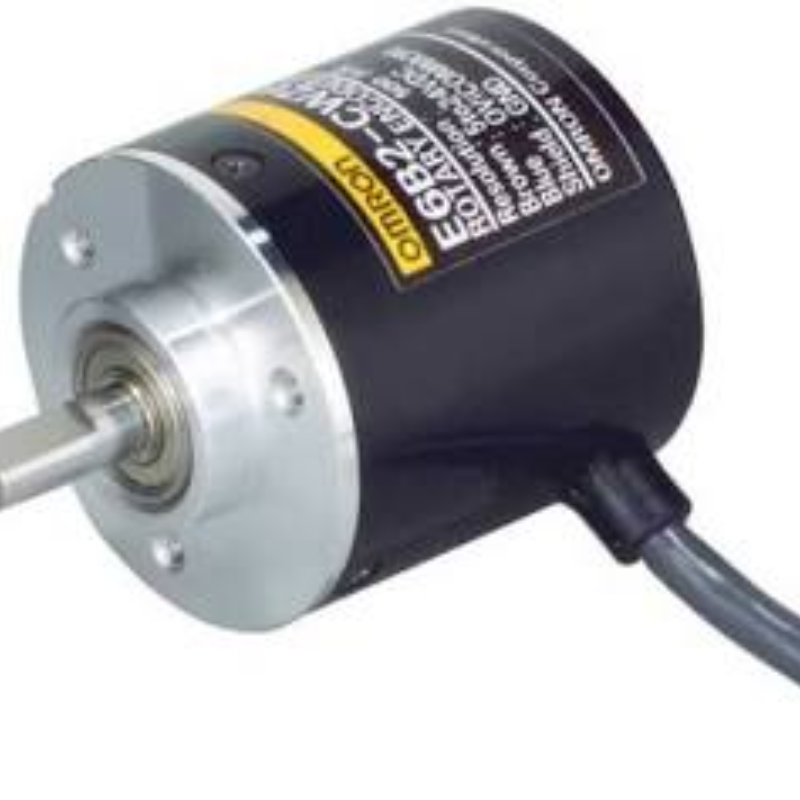
אנקודר, הנכתב גם אינקודר או Encoder, הוא חיישן הממיר תנועה לאות חשמלי. במקודד סיבובי האות מייצג תנועה של ציר, ובאמצעות עיבוד מתאים אפשר להשתמש בו לחישוב מיקום, מהירות וכיוון. הוא משתלב במערכות הנעה, מסועים, מכונות אריזה ויישומים נוספים שבהם נדרש משוב על התנועה.
בחירת אנקודר למנוע מתחילה בשאלה מה המערכת צריכה לדעת: שינוי יחסי במיקום, זווית מוחלטת או קצב סיבוב. לאחר מכן בודקים את אופן החיבור לבקר ואת ההתאמה המכנית לציר.
אנקודר אינקרמנטלי: ספירת השינוי בתנועה
אנקודר אינקרמנטלי מפיק פולסים בזמן תנועה. הבקר סופר אותם כדי לחשב את השינוי במיקום ביחס לנקודת ייחוס. בדגמים בעלי ערוצי A ו-B ניתן להשתמש ביחס ביניהם לזיהוי כיוון; ערוץ Z, אם קיים, משמש אות ייחוס לפי הגדרת הדגם.
יש להגדיר כיצד המערכת מוצאת את נקודת הייחוס בתחילת העבודה ומה קורה לאחר אובדן הזנה או ספירה. האנקודר לבדו אינו מחליט כיצד המכונה מבצעת חזרה לבית או שומרת את מצב המערכת.
אנקודר אבסולוטי: ערך מיקום
אנקודר אבסולוטי מפיק ערך שמייצג מיקום במקום להסתמך רק על ספירת שינוי. חשוב להבחין בין Single-turn, המתאר מיקום בתוך סיבוב, לבין Multi-turn, הכולל גם מידע על מספר סיבובים לפי יכולות הדגם.
לא כל מקודד מוחלט משתמש באותו ממשק, ולא כל דגם שומר אותו סוג מידע בכל מצב. לכן בודקים את קוד ההזמנה, הפורמט וההתנהגות לאחר הפסקת חשמל במקום להסתפק בכינוי "אבסולוטי".
מה ההבדל בין אופטי למגנטי?
זו חלוקה לפי עקרון החישה, ואילו אינקרמנטלי ואבסולוטי מתארים את אופן ייצוג המיקום. מקודד אופטי משתמש באור ובמבנה מקודד; מקודד מגנטי משתמש בשדה מגנטי ובחיישן מתאים. הבחירה תלויה בדרישות הדיוק, בסביבה, בממדים ובדגם, ואין סוג אחד שמתאים תמיד לכל יישום.
רזולוציה אינה כל הסיפור
באנקודר אינקרמנטלי הרזולוציה מצוינת בדרך כלל כמספר פולסים לסיבוב. בקר המשתמש בשתי חזיתות או בשני ערוצים יכול לספור אחרת מבקר הסופר אירוע אחד לכל מחזור אות. לכן צריך לוודא שהגדרת התוכנה תואמת לנתון היצרן.
גם תדר הכניסה המרבי של הבקר חשוב. שילוב של מהירות סיבוב גבוהה ורזולוציה גבוהה עלול לדרוש כניסת ספירה מהירה. רזולוציה אינה שוות ערך לדיוק המכונה כולה: חופש מכני, תמסורת ואופן ההרכבה משפיעים על התוצאה.
איך בוחרים דגם מתאים?
- סוג המשוב שהבקרה דורשת: פולסים או ערך מוחלט בממשק נתמך.
- רזולוציה, מהירות סיבוב ותדר האות הצפוי.
- מתח הזנה וסוג היציאה, כגון Open Collector או Line Driver לפי הדגם.
- קוטר הציר, סוגו, מידות ההרכבה והעומסים המותרים.
- טמפרטורה, אטימות ותנאי שמן, אבק ורעידות.
- תאימות הכבל והמחבר, לרבות אורך ותנאי העברת האות.
בעמוד אנקודר מוצגות משפחות OMRON. שם משפחה כגון E6C3 אינו מספיק לזיהוי סוג המקודד: הסיומת המלאה, הרזולוציה וסוג היציאה חיוניים להשוואה. בתוך משפחות שונות קיימות תצורות שונות, ולכן אין להחליף על סמך הקוטר בלבד.
שאלות נפוצות
האם אנקודר ברזולוציה גבוהה יותר משפר כל מכונה?
לא בהכרח. הוא צריך להתאים לתדר שהבקר מסוגל לקרוא, לדרישות התהליך ולמבנה המכני. החלפה בלי שינוי הגדרות יכולה לגרום דווקא לחישוב מיקום שגוי.
האם שני מקודדים בעלי אותו מספר פולסים מתאימים להחלפה?
לא בהכרח. משווים גם יציאות, מתח, ערוצים, אות ייחוס, מחבר ומבנה מכני. הבדל באחד מהם עשוי לדרוש שינוי או למנוע התאמה.
מה צריך לשלוח כדי למצוא תחליף?
צילום ברור של התווית, דגם מלא, מספר פולסים או רזולוציה, נתוני הבקר ותיאור ההרכבה. אם אפשר, מצרפים גם את שרטוט החיבור המקורי ואת דף הנתונים של היצרן.
